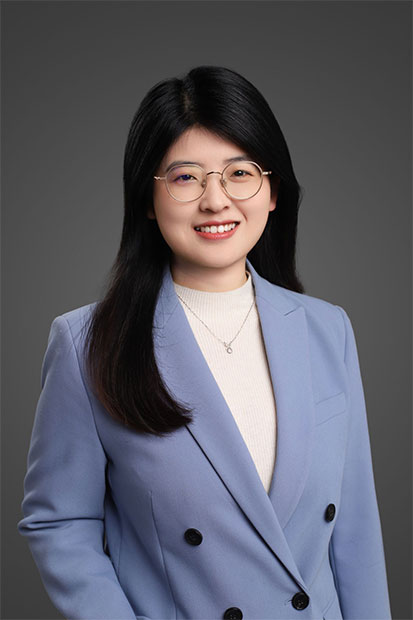
张晓会博士
首都师范大学交叉科学研究院 副研究员
邮箱:xiaohuizhang@cnu.edu.cn
办公室:校本部教二楼321室
个人简介
张晓会博士,首都师范大学交叉科学研究院副研究员,北京市生物医学高精尖创新中心博士后,北京航空航天大学机械工程及自动化学院博士。主要研究领域为计算机辅助医学影像导航与计算机视觉,具体研究主要在软组织手术导航的系统构建,关注三维重建、图像处理与点云配准等技术在医疗领域的应用,获得论文及专利成果20余项。主持或参与国家自然科学基金、国家重点研发计划、北京市重点项目等多个国家级和省部级项目。担任Int J Comput Assist Radiol Surg等期刊审稿人。
研究方向
计算机辅助医学影像导航、计算机视觉、图像处理
教育经历
2016.09-2021.06 北京航空航天大学,博士,导师:王田苗教授
2019.12-2020.12 英国伦敦国王学院,博士联合培养,导师:Kawal Rhode
2013.09-2016.06 青岛大学 机械工程与自动化学院, 工程硕士
2009.09-2013.06 青岛大学 机械工程与自动化学院, 工程学士
工作经历
2023.09-至今 首都师范大学交叉科学研究院,特聘副研究员
2021.10-2023.09 北京航空航天大学,博士后
主持或参加科研项目
1)[主持]北京市教委科研项目,KM202410028005,基于几何特性分析的腹腔镜软组织手术导航全局形变配准算法研究,2024.01-2026.12,10万元,在研。
2)[主持]横向课题,13623220010003,三维颜面赝复形态构建的柔性变形算法研究,2023.12-2025.12, 5万元,在研。
3)[主持]横向课题,13623220010001,口腔医学三维数据非刚性配准算法研究,2023.10-2024.10,10万元,在研。
4)[参加]国家自然科学基金,61701014,腹腔镜下肾肿瘤精准切除的软组织增强现实手术导航方法研究,2018.01-2020.12,25.5万元,已结题。
5)[参加]国家重点研发计划,2017YFB1303004,微创全膝关节置换手术机器人技术与系统-增强现实手术导航系统,2017.12-2020.11,149万元,已结题。
主要发表论文
[1] Xiaohui Zhang, Tianmiao Wang, Junchen Wang, et al. Assessment and application of the coherent point drift algorithm towards augmented reality surgical navigation for laparoscopic partial nephrectomy[J]. Int J Comput Assist Radiol Surg, 2020, 15(6):989-999. (SCI, IF:3.421)
[2] Xiaohui Zhang, Elsa-Marea Otoo, Yubo Fan, et al. Autostereoscopic 3D augmented reality navigation for laparoscopic surgery: a preliminary assessment[J]. IEEE Transactions on Biomedical Engineering, 2023, 70(4), pp.1413-1421 (IEEE Trans.系列汇刊, IF=4.756)
[3] Xiaohui Zhang, Junchen Wang, Tianmiao Wang, et al. A markerless automatic deformable registration framework for augmented reality navigation of laparoscopy partial nephrectomy[J]. Int J Comput Assist Radiol Surg, 2019, 14(8):1285-1294. (SCI, IF:3.421)
[4] Xiaohui Zhang, Jixu Quan,Junchen Wang, et al. Renal surface reconstruction and segmentation for image-guided surgical navigation of laparoscopic partial nephrectomy[J]. Biomed Eng Lett. 2023, 13(2):165-174. (SCI, IF=3.920)
[5] Liangbao Liu, Xiaohui Zhang*, Zibiao Wang, et al. Micromechanics modeling of transverse tensile strength for unidirectional CFRP composite[J]. Materials, 2022, 15(23): pp.8577. (SCI, IF:3.748)
[6] Junchen Wang, Xiaohui Zhang, Zhen Sun, et al. An efficient intensity-based ready-to-use X-ray image stitcher[J]. Int J Med Robot. 2018, 14(5):e1925. (SCI, IF:2.483)
[7] 王田苗, 张晓会, 张学斌等. 腹腔镜增强现实导航的研究进展综述[J]. 机器人, 2019, 41(1):124-136. (EI)
[8] Xiaohui Zhang, Tianmiao Wang, Etsuko Kobayashi, et al. Kidney deformation evaluation for augmented reality surgical navigation of laparoscopic partial nephrectomy: an animal experiment[C]. CARS 2017 Computer Assisted Radiology and Surgery. 2017, Suppl 1:S111-112. (国际会议长摘要,oral汇报)
代表发明专利
[1] 王君臣,张晓会等. 一种用于增强现实手术导航的腹腔镜视频精准融合方法. (授权)
[2] 王君臣,张晓会等. 基于视频叠加的增强现实手术导航方法系统及电子设备. (授权)